組み込み基礎

組み込み基礎

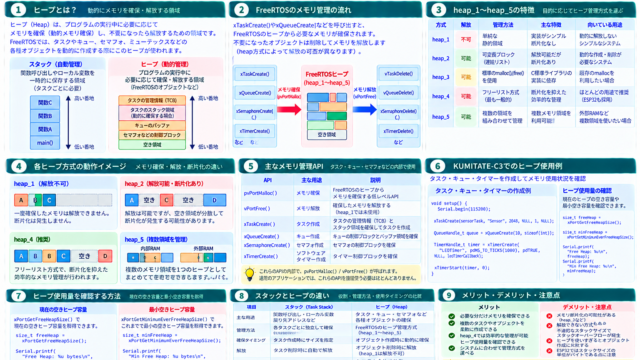
FreeRTOSのヒープとは?heap_1〜heap_5と動的メモリ管理を初心者向けに解説

FreeRTOSのヒープとは何かを初心者向けに解説。pvPortMalloc・vPortFreeによる動的メモリ管理、heap_1〜heap_5の違い、メモリ断片化、ヒープ残量の確認方法、ESP32での注意点まで紹介します。」

組み込み基礎
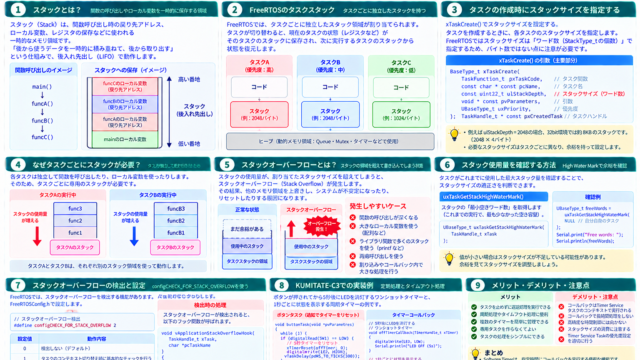
FreeRTOSのスタックとは?タスクスタックとスタックオーバーフローを初心者向けに解説

FreeRTOSのタスクスタックとは何かを初心者向けに解説。タスクごとにスタックが必要な理由、xTaskCreateのスタックサイズ、スタックオーバーフロー、High Water Markによる使用量確認、ESP32での注意点まで紹介します。
組み込み基礎

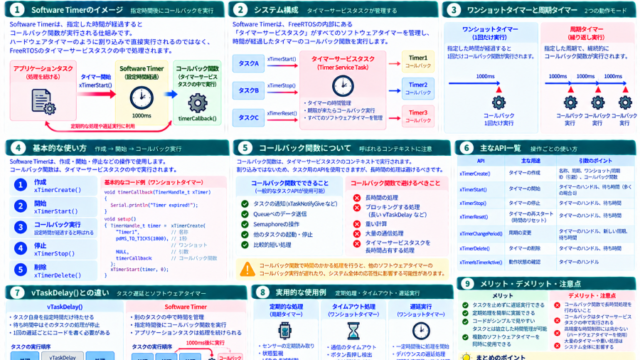
Software Timerとは?FreeRTOSのソフトウェアタイマーを初心者向けに解説

FreeRTOSのSoftware Timerとは何かを初心者向けに解説。ワンショット・周期タイマー、Timer Service Task、コールバック関数、xTimerCreate・xTimerStartの使い方、vTaskDelayとの違いまで紹介します。
組み込み基礎

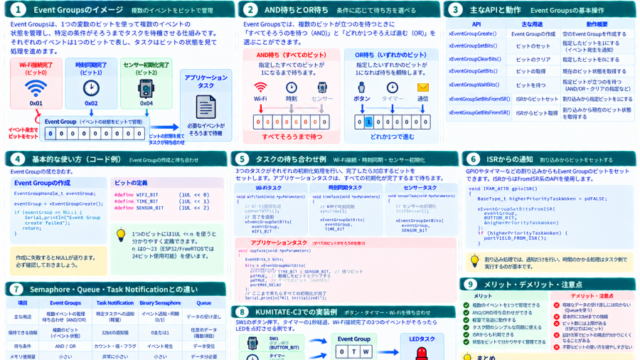
Event Groupsとは?FreeRTOSで複数イベントを待ち合わせる仕組みを初心者向けに解説

FreeRTOSのEvent Groupsとは何かを初心者向けに解説。イベントをビットで管理する仕組み、AND待ち・OR待ち、xEventGroupSetBits、xEventGroupWaitBits、ISRからの通知、Task NotificationやSemaphoreとの違いまで紹介します。
組み込み基礎

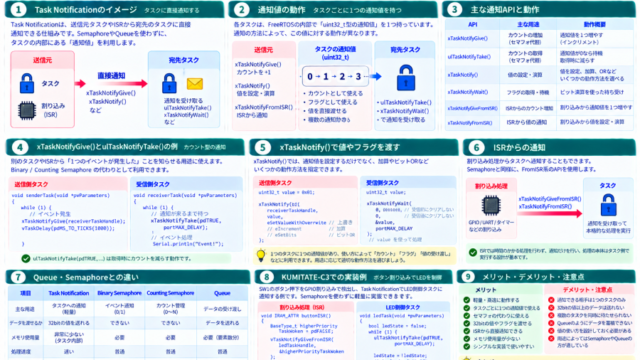
Task Notificationとは?FreeRTOSの軽量なタスク通知を初心者向けに解説

FreeRTOSのTask Notificationとは何かを初心者向けに解説。xTaskNotifyGive、ulTaskNotifyTake、xTaskNotify、xTaskNotifyWait、ISRからの通知方法、SemaphoreやQueueとの違い、ESP32での使用例まで紹介します。
組み込み基礎

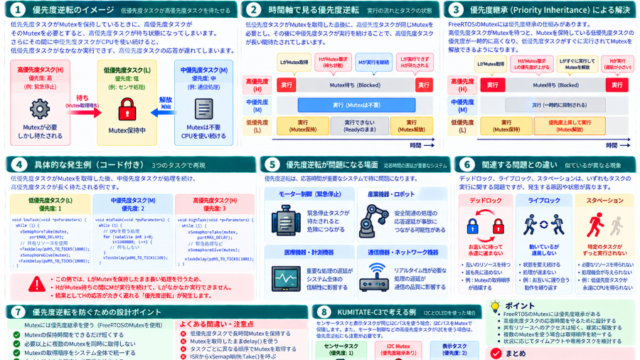
優先度逆転とは?FreeRTOSのPriority InheritanceとMutexの仕組みを初心者向けに解説

優先度逆転(Priority Inversion)とは何かを初心者向けに解説。高・中・低優先度タスクで発生する仕組み、FreeRTOSのMutexとPriority Inheritance(優先度継承)、Semaphoreとの違いや対策まで紹介します。
組み込み基礎

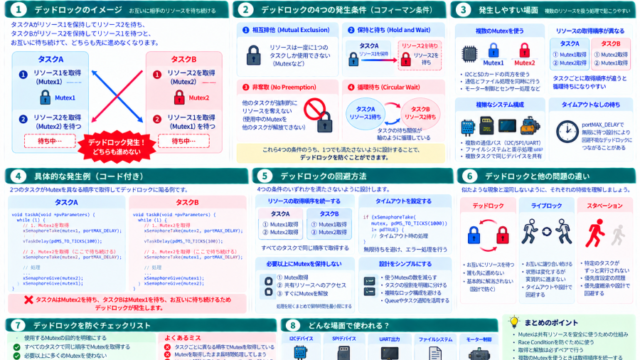
デッドロックとは?FreeRTOSでタスクが動かなくなる原因と対策を初心者向けに解説

デッドロックとは何かを初心者向けに解説。FreeRTOSで複数のMutexを使ったときにタスクが停止する仕組み、デッドロックの4条件、具体的な発生例、ロック順序やタイムアウトによる対策まで紹介します
組み込み基礎

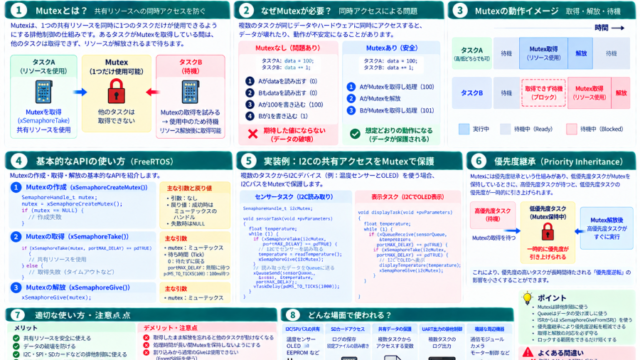
Mutex(ミューテックス)とは?FreeRTOSの排他制御を初心者向けに解説」

FreeRTOSのMutex(ミューテックス)とは何かを初心者向けに解説。排他制御、競合・Race Condition、xSemaphoreTake・xSemaphoreGive、Semaphoreとの違い、優先度逆転とPriority Inheritanceまで紹介します。
組み込み基礎

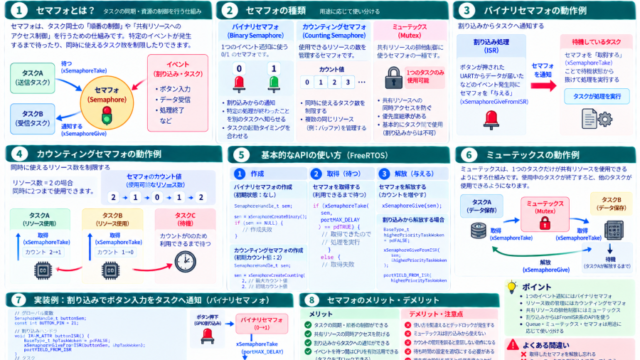
Semaphore(セマフォ)とは?FreeRTOSのタスク同期を初心者向けに解説

FreeRTOSのSemaphore(セマフォ)とは何かを初心者向けに解説。Binary SemaphoreとCounting Semaphoreの違い、Take・Give、タスク間同期、割り込みからタスクへの通知、Mutexとの違いまで紹介します。
組み込み基礎

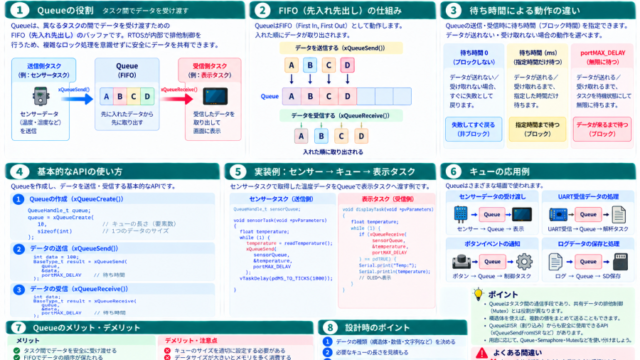
Queue(キュー)とは?FreeRTOSのタスク間通信を初心者向けに解説

FreeRTOSのQueue(キュー)とは何かを初心者向けに解説。FIFOの仕組み、xQueueCreate・xQueueSend・xQueueReceiveの使い方、待ち時間、タスク間通信、割り込みからの利用方法まで紹介します。